Orqaga qaytish pozitsiya xatosiga aylanadi
Vites qutisi nisbati tish bo'shlig'ini chiqish yoy daqiqalariga ko'paytiradi. Konveyerda qabul qilinadigan juftlik robot qo'lining oxirida qabul qilinmaydi.


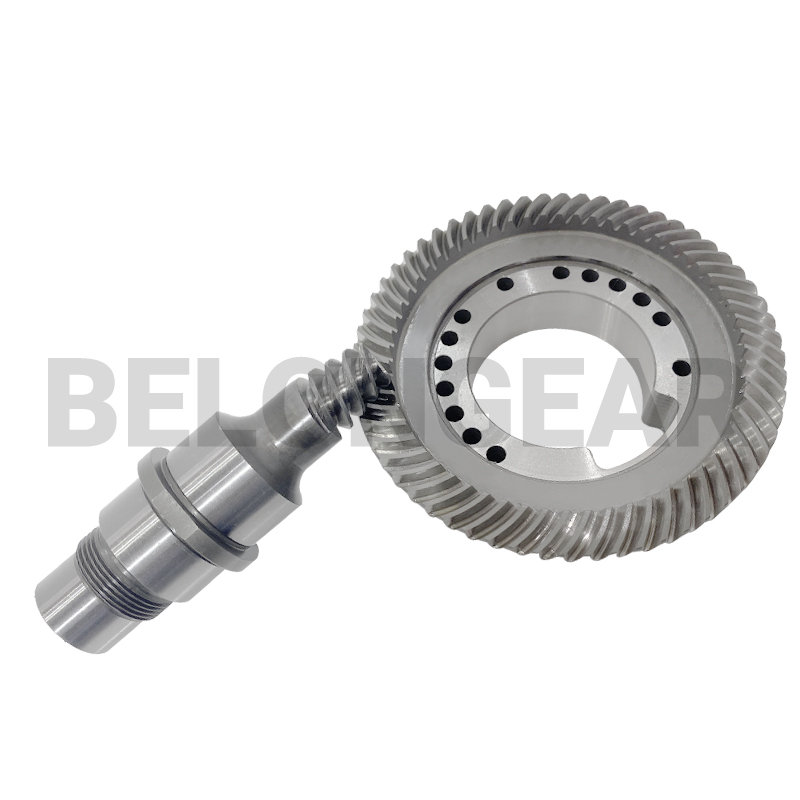

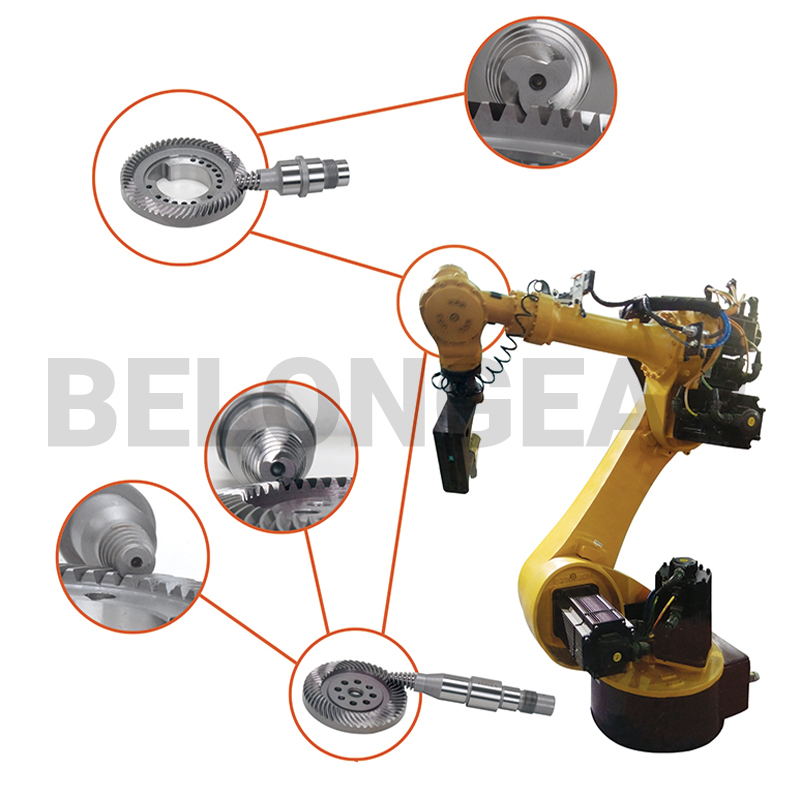
Robot o'qi nafaqat momentni uzatishi, balki pozitsiyani ushlab turishi kerak. To'g'ri burchakli birikmada gipoid to'plami kamaytirishni amalga oshiradi va ofset motorni qo'lga tiqib qo'yadi, ammo har bir yoy daqiqasida teskari zarba asbobda paydo bo'ladi.
Robot birikmasida ofset joy sotib oladi va joy uchun uchta aniq joyda to'lov amalga oshiriladi.
Vites qutisi nisbati tish bo'shlig'ini chiqish yoy daqiqalariga ko'paytiradi. Konveyerda qabul qilinadigan juftlik robot qo'lining oxirida qabul qilinmaydi.
Tishli g'ildirakning o'rnini almashtirish dvigatelning orqasida emas, balki bo'g'im yonida o'tirishiga imkon beradi, shuning uchun robot bilaklarida geometriya umuman ko'rinmaydi.
Robot bo'g'imi tez-tez teskari aylanishlar bilan ishlaydigan ish siklini boshqaradi. Gipoid bosqich spiral qiyshiq juftlikka qaraganda ko'proq sirpanuvchi issiqlik hosil qiladi, shuning uchun issiqlik yo'li tish kabi muhimdir.
Robot bo'g'inlari odatda ichki yoki to'g'ri burchakli pog'ona bilan quriladi; to'g'ri burchakli birliklar ichida qiyalik tanlovi ofset va kesishuvchi juftlik o'rtasida bo'ladi.
| Aspekt | Spiral qiyalik (kesishuvchi) | Gipoid (ofset) |
|---|---|---|
| Ustuvorlik | Robot qo'shma talabi | Umumiy to'g'ri burchakli haydovchi |
| Orqaga zarba | Har bir juftlik uchun e'lon qilingan zichlik, nisbatga ko'paytiriladi | Ko'pincha raqam emas, balki guruh |
| Nisbat | Bo'g'imni qisqa tutish uchun bir bosqichda yuqori | O'rtacha, bosqichlar bo'ylab tarqalgan |
| Massa | Har bir gramm qo'l bilan harakatlanadi | Kamroq tanqidiy |
| burch | Tez-tez teskari burilish, qisqa zarbalar | Doimiy bir yo'nalishda yugurish |
| Yog ' | Iloji bo'lsa, umrbod muhrlangan EP moyi | EP moyi, moylash moslamasi |
Robot birikmasi teskari raqamga nisbatan kotirovka qilinadi, shuning uchun chizmada u aniq ko'rsatilishi kerak.
| Parametr | Ushbu mahsulot | Qanday tasdiqlanadi |
|---|---|---|
| Nisbat va tishlar soni | Bitta to'g'ri burchakli bosqichda yuqori nisbat | Chizma |
| Ofset masofasi E | Qo'shma chizmadan | Chizma |
| Orqaga zarba | Har bir juftlik uchun e'lon qilingan va yig'ilishda o'lchangan | Meshing hisoboti |
| Massa va konvert | Qo'l dizayni bilan cheklangan qism o'lchamlari | Chizma |
| Materiallar va issiqlik bilan ishlov berish | Karburizatsiyalangan, chizmalarga qadar korpusli qattiqlashtiruvchi po'lat | Materiallar sertifikati |
| Aniqlik | Chizmadagi darajaga; qattiqlashgandan keyin silliqlash | Aniqlik hisoboti |
Robot bo'g'imi tish o'lchamiga emas, balki orqaga burilish soniga qarab narxlanadi.
Tor oyna juftlikni moslashtirish va uzoqroq yig'ish tekshiruvini anglatadi.
Yupqaroq qismlar va boshqa materiallar ishlov berish vaqtini oshiradi.
Bir bosqichda yuqori nisbat pinion geometriyasini o'z chegarasiga yaqinlashtiradi.
Prototip bo'g'inlari va ishlab chiqarish partiyalarining narxlari juda boshqacha.
To'plam kesiladi, qattiqlashtiriladi va maydalanadi, chunki orqaga burilish va profil ikkalasi ham sozlanishi mumkin bo'lmagan birikmada issiqlik bilan ishlov berishga bardosh berishi kerak.

Bo'sh shaklga yaqin zarb qilingan, shuning uchun don oqimi kesilmasdan, tish ildiziga ergashadi.

Teshik, yuzlar va o'rnatilgan yelkaning burilishi; bular tish kesilgan va o'lchangan ma'lumotlarga aylanadi.

Gipoid tishlar Gleason mashinasida chizmadagi ofset, konus masofasi va spiral burchakka muvofiq kesilgan.

Kemaning yon tomonlarida maydalash materiallari qoldirilib, korpus chuqurligi va yadro qattiqligi belgilangan darajaga yetguncha karbyuratsiya va qattiqlashtirish.

Tishlar qattiqlashgandan keyin maydalanadi, chunki tish ularga nisbatan maydalangan.

Yon tomonlar oxirgi profilga silliqlanadi, bu esa ofset geometriyasining yutishini qiyinlashtiradigan buzilishlarni to'g'rilaydi.
Orqaga zarba alohida qismlarga emas, balki yig'ilgan juftlikka nisbatan o'lchanadi, chunki robot aslida aynan shu miqdorni his qiladi.

Teshik, yuza, o'rnatish masofasi va ofset ma'lumotnomasi.
Hisobot berildi
Xom novdaning kimyoviy va mexanik xususiyatlari.
Hisobot berildi
Qattiqlashgandan keyin sirt qattiqligi.
Hisobot berildi
Tish korpusining chuqurligi va tishning mikro tuzilishi.
Hisobot berildi
Gipoid shovqinida ustunlik qiladigan yon tomonlarning pürüzlülüğü.
Hisobot berildi
Tishli o'lchash markazidagi profil, qo'rg'oshin va qadam.
Hisobot berildi
Yig'ilgan juftlikdagi kontakt naqshlari va orqaga qaytish.
Hisobot berildiOfsetli to'g'ri burchakli tishli uzatmalar robot bilaklarida, pozitsionerlarda va motor konstruktsiya ichida joylashgan har qanday o'qda paydo bo'ladi.
 Robototexnika
 Avtomatlashtirish
 Aviatsiya
 Oziq-ovqat va ichimliklar
Chunki ofset motorni bo'g'inning orqasida emas, balki yoniga qo'yadi, bu esa qo'lni qisqartiradi. Narxi ko'proq sirpanchiq va shuning uchun ko'proq issiqlik va qattiqroq moy talabi.
U har bir juftlik uchun e'lon qilinadi va yig'ishda o'lchanadi. Muhimi, chizmadagi raqam, chunki bu nisbat uni chiqish pozitsiyasidagi xatoga ko'paytiradi.
Ko'pgina o'qlar uchun shunday. Gipoid to'plami tanlanadi, bunda o'q kuchlanish to'lqini bloki taqdim etganidan ko'ra yuqori moment, to'g'ri burchakli joylashuv yoki ixcham konvertda kattaroq nisbatga muhtoj bo'ladi.
Bu vites qutisi bo'yicha qaror. To'plam chizmaga yetkazib beriladi; agar bo'g'in umrbod muhrlangan bo'lsa, moy EP sifatida ko'rsatilishi va ish haroratida tasdiqlanishi kerak.
Orqaga burilish oynasi, massa chegarasi va ish aylanishi bilan qo'shma chizmani yuboring. Bu uchtasi moment ko'rsatkichidan ko'ra geometriyani ko'proq belgilaydi.